ハイパフォーマンスコンピューティング(HPC)
MASTA 16では、単一のワークステーションに依存せず、複数のマシンやリモート計算環境にまたがって解析を実行できるようになりました。これまでは、ローカルハードウェアの性能、長い計算時間、夜間のバッチ実行または逐次実行の必要性によって、解析できる設計ケース数が制限されがちでした。負荷を手作業で分散する必要が生じる場合もありました。
MASTA 16のHPCにより、複数の解析を並列実行し、同じ時間内でより多くの設計バリエーションを検討でき、複雑な検討の所要時間を大幅に短縮できます。エンジニアは、結果をより早く得るか、探索をより徹底して設計品質を高めるかを選択でき、多くの場合その両方を実現できます。
HPCは単なる高速化ではありません。意思決定前に検討できる設計案の数を根本的に変え、MASTAのあらゆる機能を加速する基盤となります。
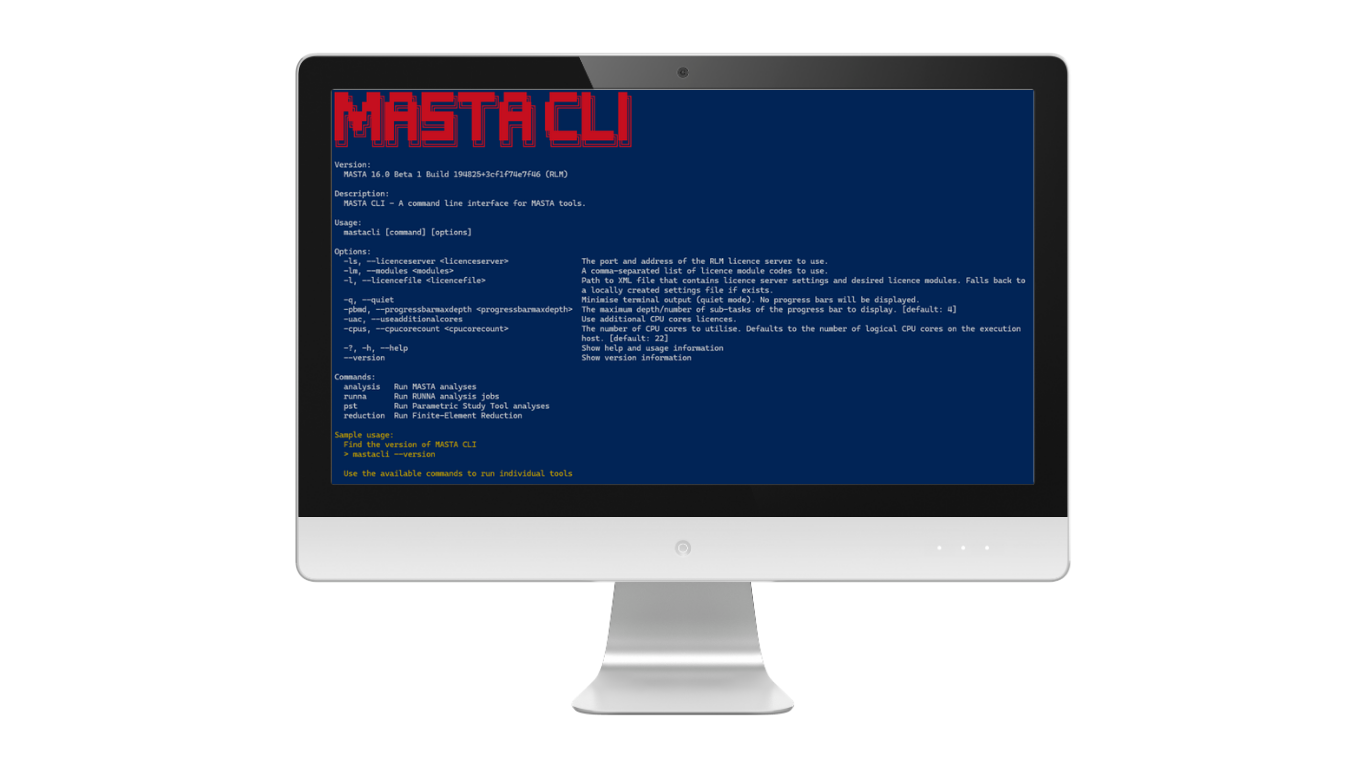
MASTA CLI(コマンドラインインターフェース)
MASTA CLIを使用することで、リモートシステム上または自動化ワークフローの一部として、MASTAの解析を外部から実行できるようになりました。
従来、シミュレーションはMASTAのインターフェイスに紐づいており、外部からジョブを実行するには追加の作業が必要でした。MASTA 16では、リモートマシンや共有コンピューティング環境で解析を実行できるほか、自動化パイプラインの一部として実行することもできます。
MASTA CLIにより、高負荷な解析をノートPCから高性能マシンへオフロードし、MASTAを既存のエンジニアリングパイプラインへより容易に統合するとともに、反復的な解析作業を自動化できます。
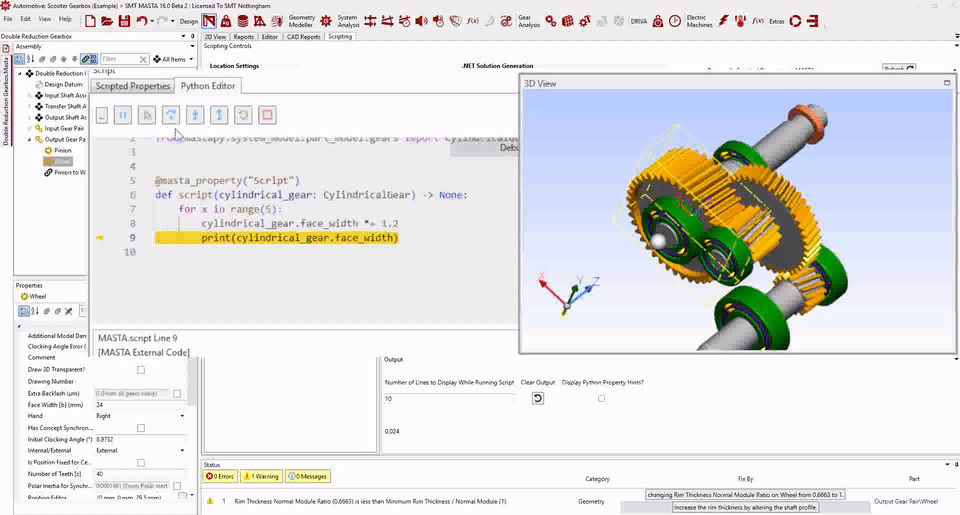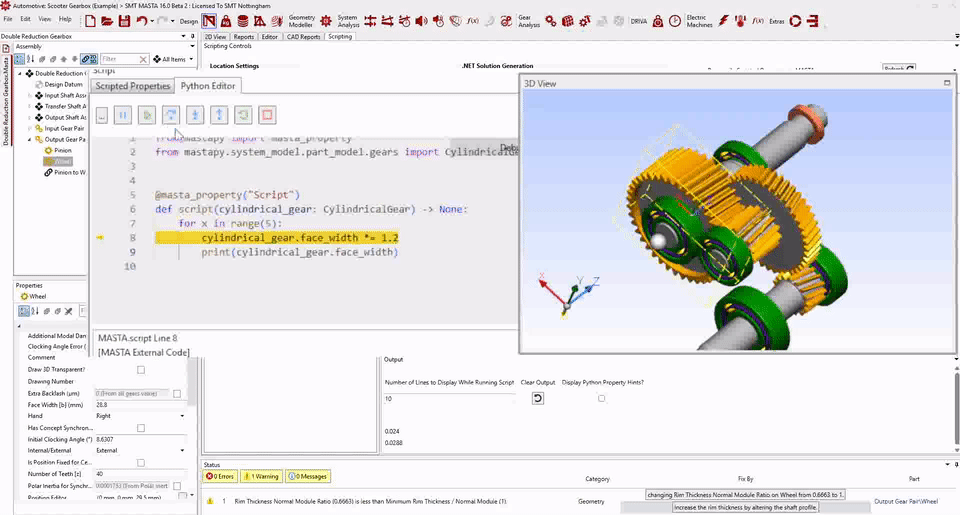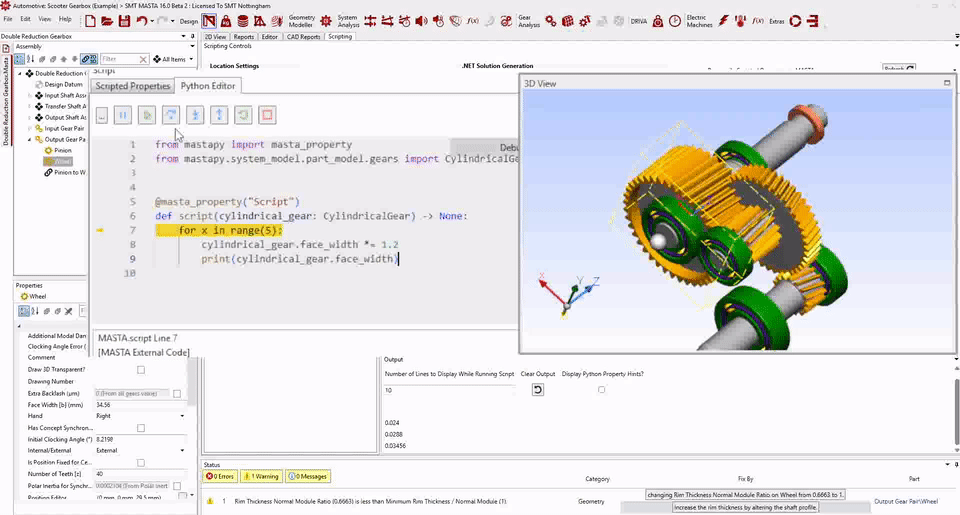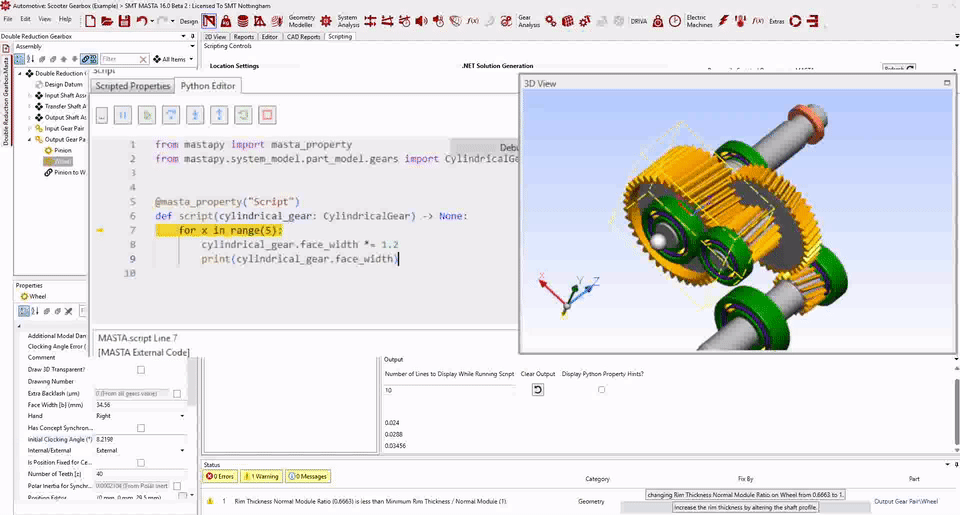
Python Script Editor向けデバッガー
Python Script Editorにより、外部ツールを使うことなく、MASTA 16内で自動化スクリプトの開発、実行、デバッグを行えるようになりました。
従来のデバッグは複雑で時間がかかることがあり、外部環境が必要な場合や、試行錯誤またはサポートチームへの依頼に頼る場合がありました。今回、スクリプティングが完全に統合され、コードを1行ずつ実行しながら、変数の値とスクリプトの動作をリアルタイムで確認できます。
組み込みデバッガーにより、スクリプト開発とトラブルシューティングが速くなり、ユーザー自身で問題をより迅速に解決できます。また、反復作業をスムーズに行いながら、より高度なワークフローを構築できます。日常的に自動化を利用するユーザーにとって大きな改善です。
AI音響アップスケーリング
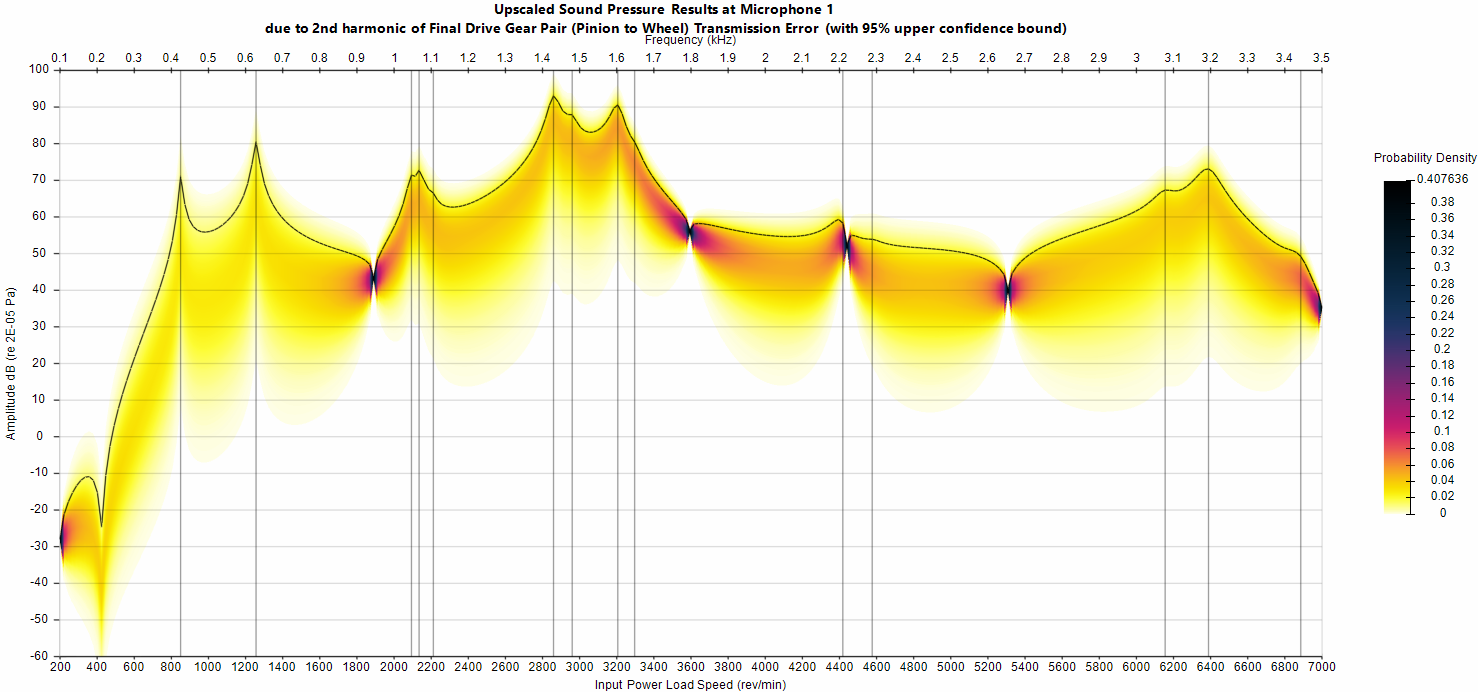
MASTA 16は予測値を提示するだけでなく、その予測をどの程度信頼できるかも評価します。AI音響アップスケーリングは、比較的容易に取得できるNVH解析結果と高忠実度の音響解析を関連付けることで、音響特性を効率的に予測します。
詳細な音響解析は音響特性を最も正確に表現できますが、計算負荷が高く、1回の実行に数時間から数日を要することがあります。そのため、迅速な設計反復、最適化、開発初期の意思決定には適さない場合がありました。
MASTA 16のAI音響アップスケーリングは、重要な騒音周波数を早期に特定し、必要な領域だけに詳細解析を集中できるようにします。解析時間を短縮し、重要な周波数帯に絞って詳細解析を実行できるため、解析時間を短縮できます。ケーシング案など複数のコンセプトを迅速に比較し、適さない案を早期に除外できます。高忠実度の音響解析結果を数日間待つ代わりに、数分から数時間で意思決定が可能になります。
MASTA 16は、複数レベルの解析と確率的機械学習を組み合わせ、単一の出力値だけでなく、信頼区間も提示します。既知の内容と不確実なことの両方を可視化し、エンジニアが最適な判断を下せるようにします。AIがエンジニアリング判断に取って代わることはありません。
マシンラーニングによる歯面修整最適化の強化
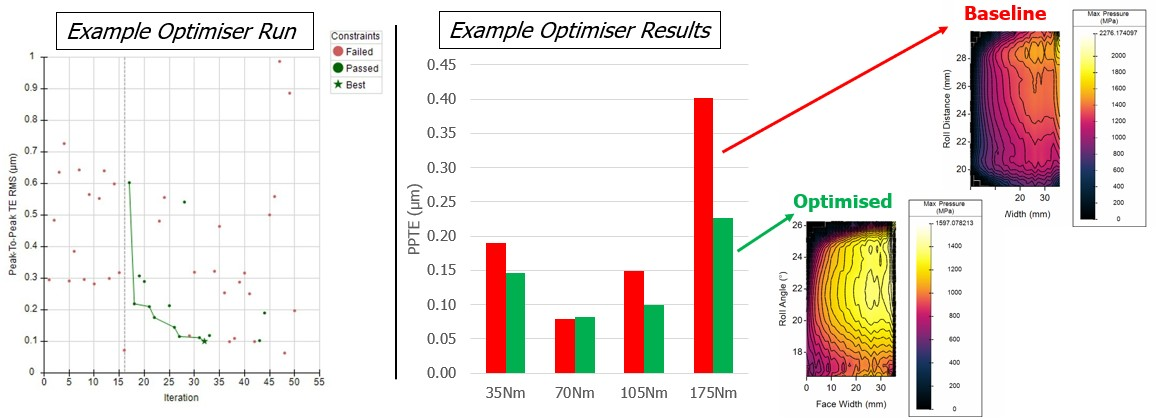
MASTA 15で導入された歯面修整最適化は、MASTA 16で大幅に強化されました。より高速になり、実際のエンジニアリング上の意思決定に一層適合しています。マシンラーニングによる歯面修整最適化はアシスタントとして機能し、探索を高速化して、エンジニアが意思決定とトレードオフに集中できるようにします。
従来の最適化手法では局所最適化に依存することが多く、エンジニアは「十分に良い」程度の解から抜け出せなくなるおそれがあります。また、最適化の実行には、多くの設定作業やスクリプト作成、サードパーティ製ツールが必要になります。
マシンラーニングを利用した大域的最適化により、MASTAに完全統合された歯面修整最適化は、最小限の設定で利用でき、大規模なスクリプト作成やサードパーティ製ツールを不要にします。
数時間から数日ではなく数分で、エンジニアレベルの最適化結果を得られます。複数設計への最適化の展開が可能になり、経験豊富なエンジニアが従来行ってきた「試行と改良」のプロセスを効果的に自動化します。
MASTA 16のオプティマイザーは何が根本的に違うのか?:AI歯当たり評価
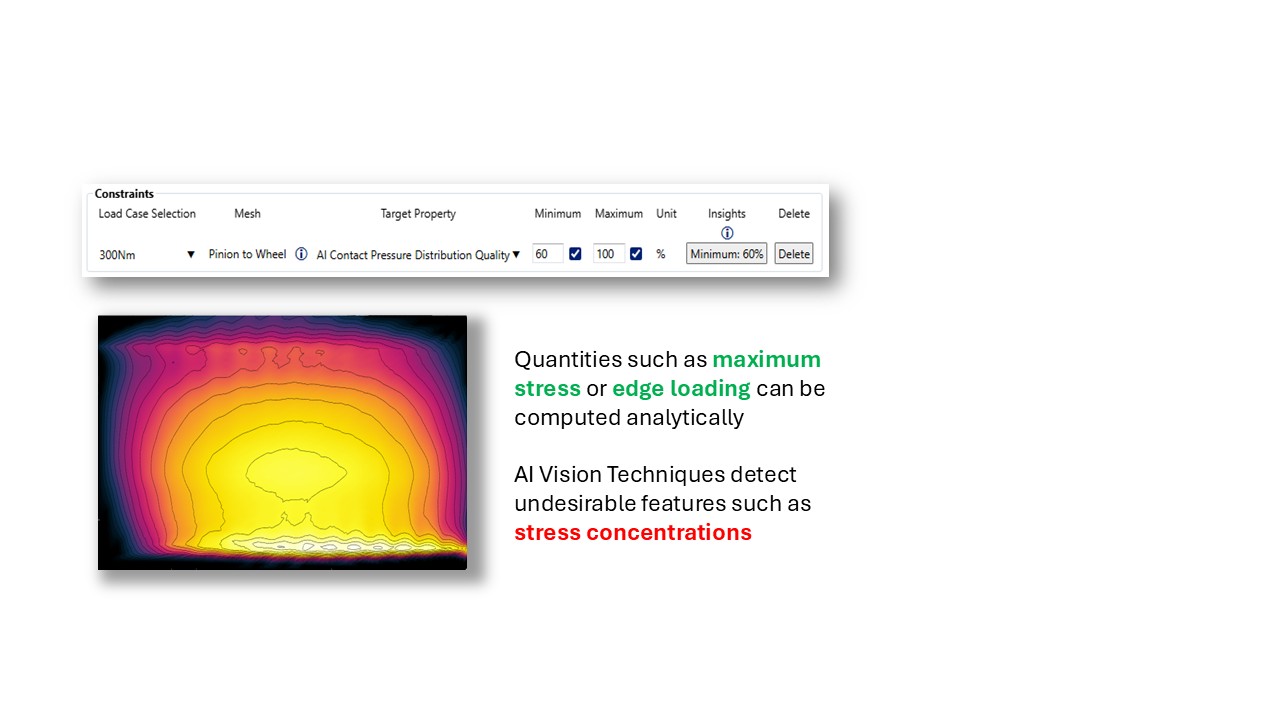
マシンラーニングによる歯面修整最適化は、AIを活用した画像認識によって、最適化中の歯当たりの品質を評価します。数値指標だけでなく、歯当たりにおける「良好な設計」の見え方も考慮して最適化します。
従来は、最大応力とエッジロードを制約することで一部の不適切な歯当たりを除外できましたが、すべてを排除することはできず、良否を手作業で選別する必要がありました。MASTA 16のAI歯当たり評価は、設定可能な歯当たり品質指標を使用し、許容できない歯当たりを自動的に回避するよう最適化を誘導します。これにより、歯面修整最適化プロセス全体の自動化が進みます。
マシンラーニングによる歯面修整最適化は、現実的でない設計や成立しない設計を自動的に除外するエンジニアリングアシスタントとして機能します。エンジニアは、大規模な最適化結果を手作業で確認する代わりに、最良の候補だけをレビューできます。
MASTA 16のオプティマイザーは何が根本的に違うのか?:二目的パレートフロント最適化
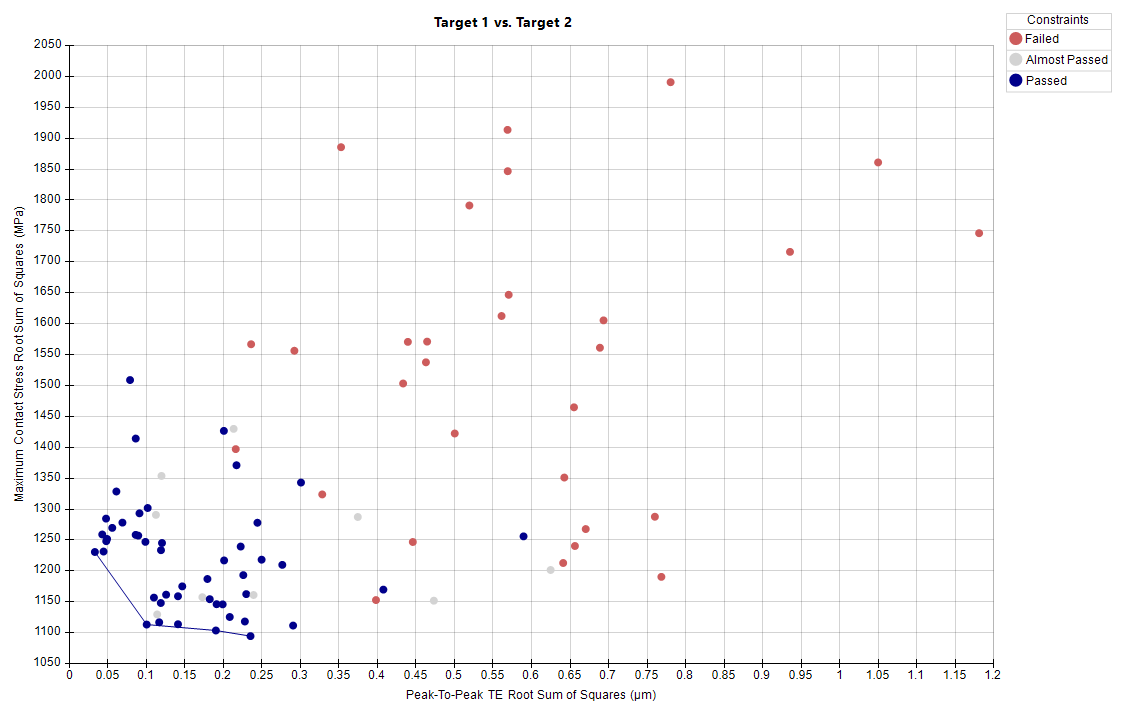
二目的パレートフロント最適化は、NVHと耐久性など、競合する複数の目的を同時に最適化します。
実際のエンジニアリング判断には常にトレードオフが伴い、一つの指標を改善すると別の指標が犠牲になることがあります。従来の最適化は単一目的が中心で、トレードオフを検討するには手作業での反復が必要でした。MASTA 16では、単一目的の最適解ではなく二目的パレートフロント最適解を生成し、トレードオフ空間全体を可視化して、用途に最適な設計を選択できます。単一課題に対する最適解を探す段階から、総合性能に最も適した妥協点を選ぶ段階へ移行できます。
MASTA 16のオプティマイザーは何が根本的に違うのか?:歯面修整によるミスアライメント計算サロゲートモデル
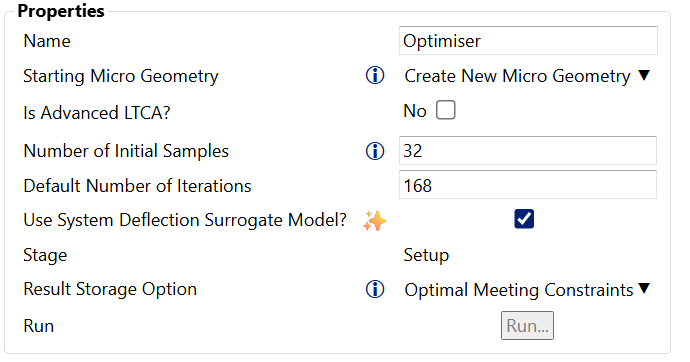
MASTA 16のマシンラーニングによる歯面修整最適化に搭載されたミスアライメント計算サロゲートモデルは、マシンラーニングを使用して、歯面修整最適化に必要なシステムレベル解析の一部を自動的に代替し、変更のたびに計算を実行する必要をなくします。
従来、高忠実度の歯面修整最適化では、歯面修整を変更するたびにシステムレベルの変形解析を再実行する必要がありました。これは計算負荷が高く、実行時間の主要因でした。新しいサロゲートモデルにより、最適化時間は大幅に短縮されます。実際には最適化ループを2~3倍高速化でき、大規模なMASTAモデルほど大きな効果が期待されます。
より正確なデータと高忠実度解析
パワートレインシステムの軽量化と高速化が進むにつれて、解析に許容される誤差は小さくなっています。MASTA 16は、重要な影響をより的確に捉え、パワートレインを現実に近い形でモデル化し、解析主導の設計判断に対する信頼性を高めます。
小さな仮定でも挙動と耐久性に影響し、解析と試験の差異につながります。MASTA 16は、物理挙動の表現を改善し、単純化の仮定を減らし、実用的なワークフロー内で高忠実度なモデル化を可能にします。詳細度が増すだけでなく、開発の早い段階で解析を意思決定に用いる際の確信も高まります。
フレキシブルギヤブランクAdvanced LTCA:高忠実度歯面接触解析
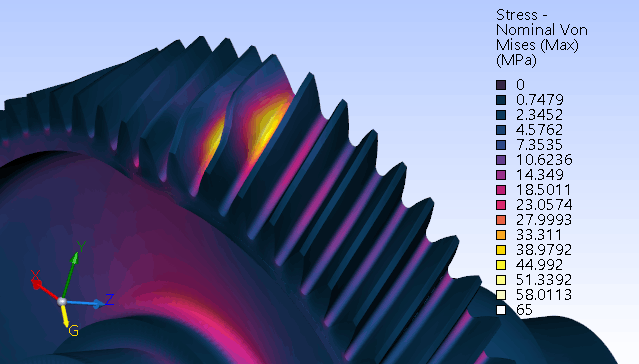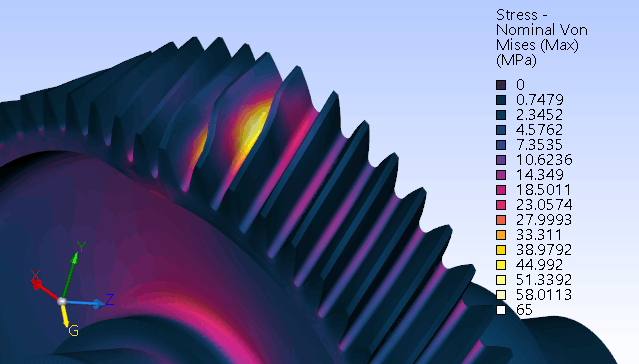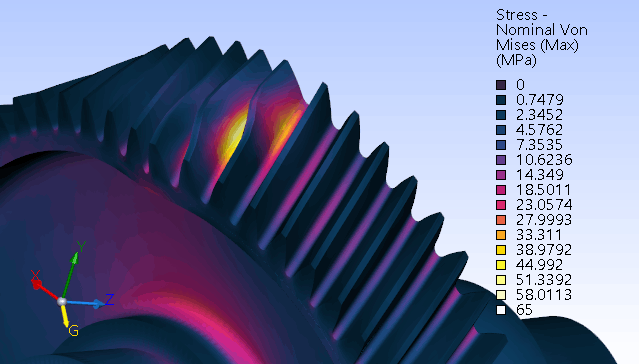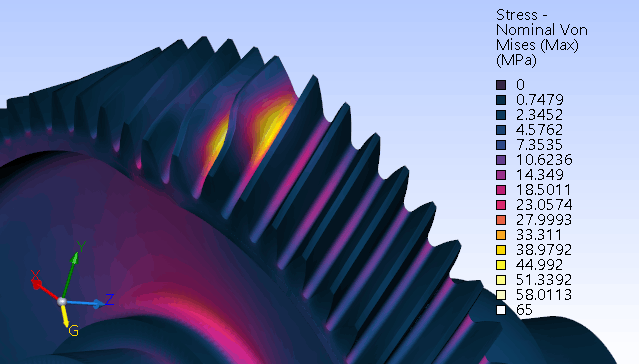
MASTAには、最先端の歯面接触解析(LTCA)が標準のAdvanced LTCA計算として既に搭載されています。ただし、薄肉リムギヤや軽量ギヤでは、より正確な解析を行うために、歯面接触解析とシステムモデルをより密に連成する必要があります。
MASTA 16では、ギヤブランクと歯を単一のFEモデルで表現し、局所接触にはヘルツ接触理論を使用することで、従来の制約を解消します。その結果、エンジニアにとって重要な設計目標であるギヤ歯面面圧/歯元応力と伝達誤差の精度が向上します。特に、高性能用途、軽量設計、EVパワートレインで有用です。
FEモデルによる遠心力の考慮
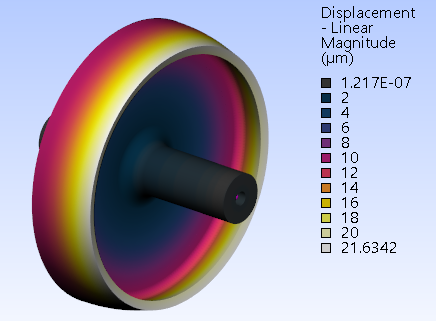
FEモデルで遠心力を考慮することにより、高速回転で生じる変形を解析へ直接反映できます。
高速システムでは、回転によって部品が膨張・変形し、アライメント、荷重分担、接触状態に影響します。これは軽量・高速用途で特に一般的で、モデル上の挙動と実際の運転状態の間に差が生じる原因でした。
MASTA 16は、運転条件をより現実的に表現し、ミスアライメント、接触状態、システム全体の応答を大幅に高精度で予測します。FEモデルの遠心力を考慮することで、試験時の予期しない挙動と再設計サイクルのリスクを低減できます。
ベアリング軌道輪のFEメッシュ生成
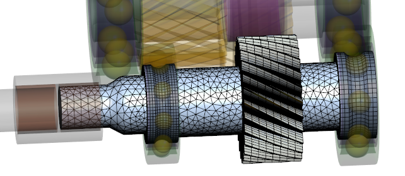
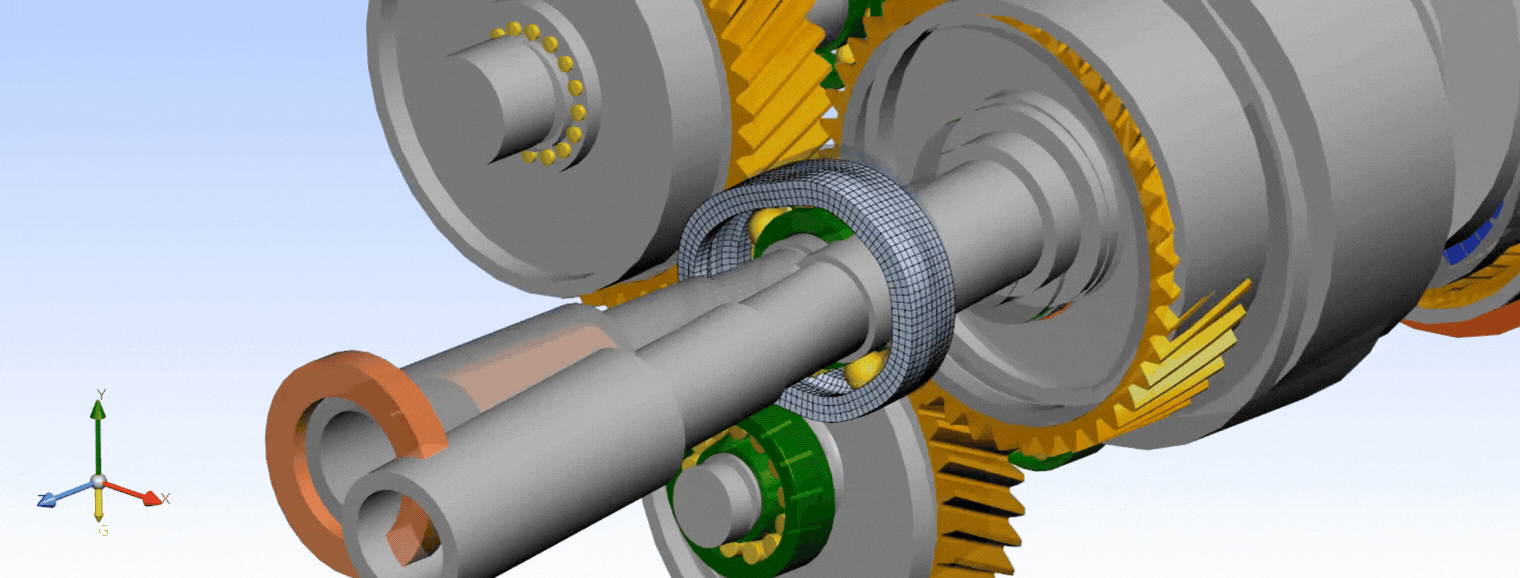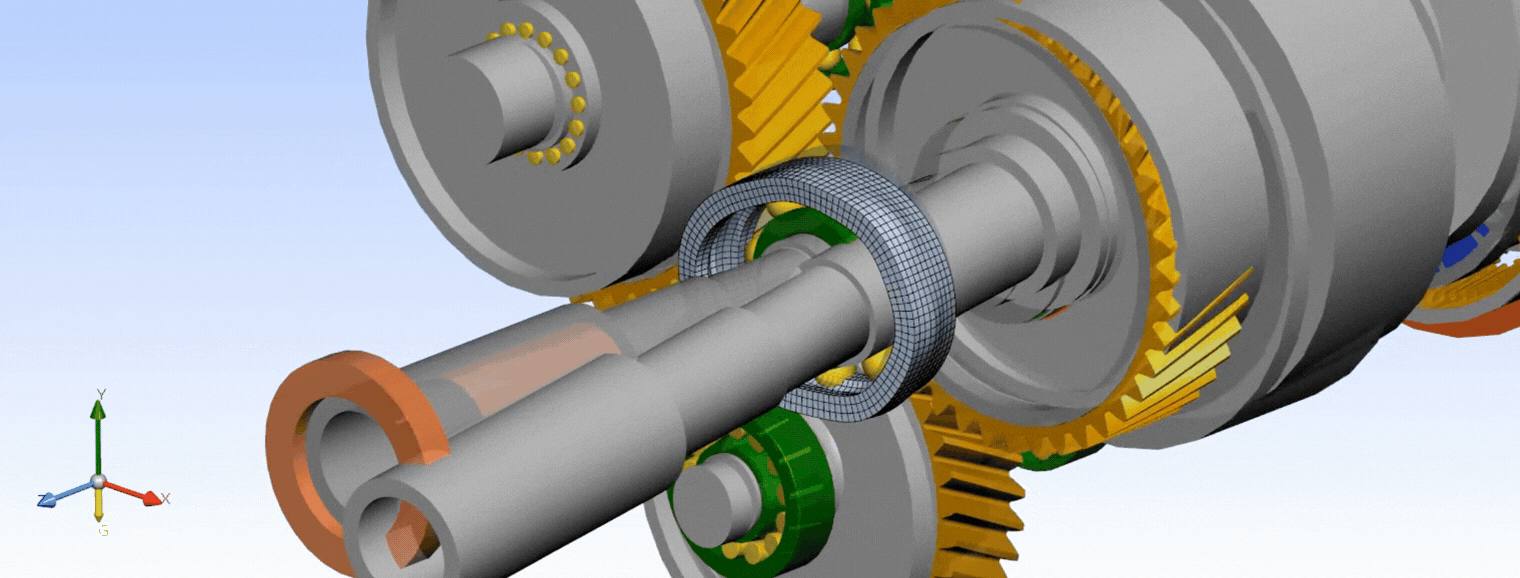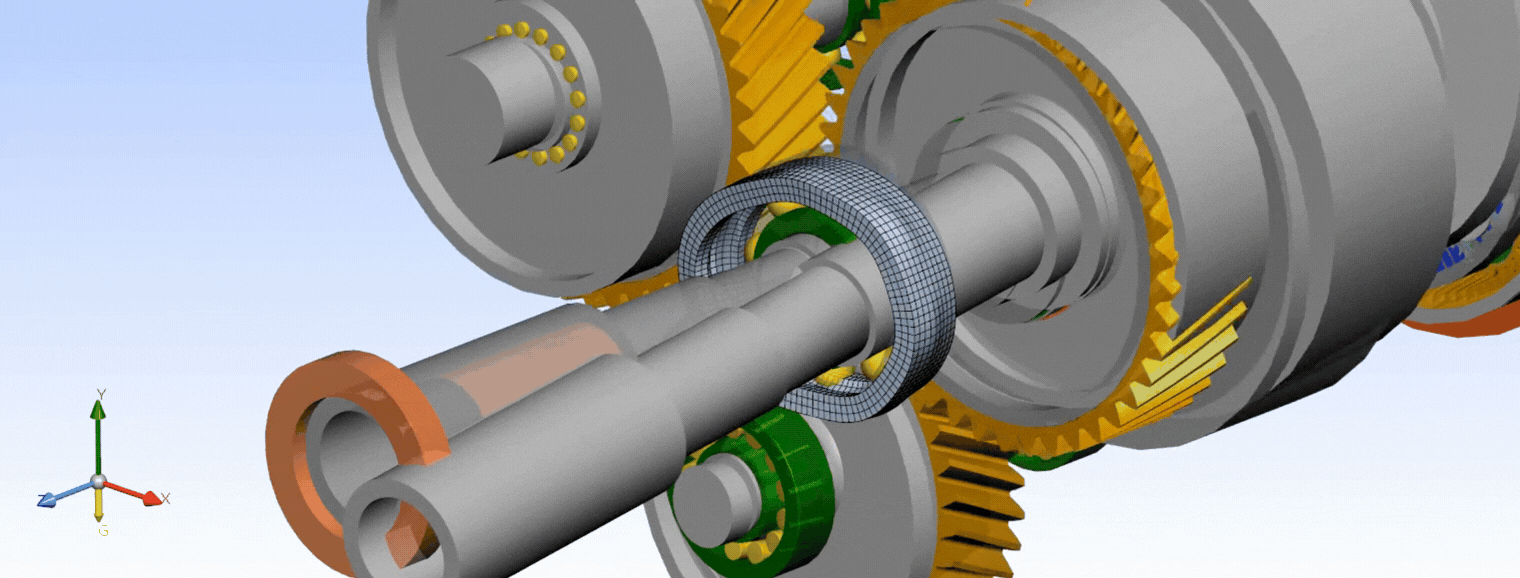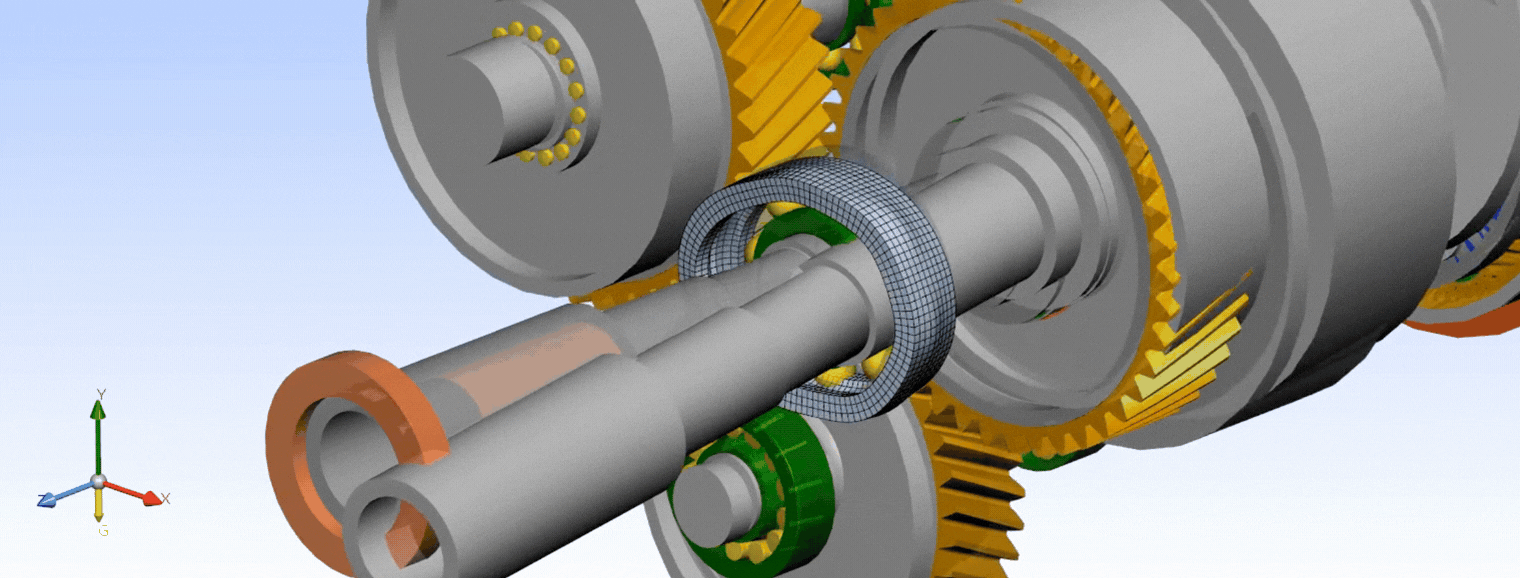
MASTA 16のベアリング軌道輪のFEメッシュ生成は、詳細なベアリング挙動を日常的なワークフローに取り込みます。従来、ベアリング軌道輪のFEメッシュは外部で生成し、形状を変更するたびにメッシュの再生成が必要でした。そのため、高忠実度なモデル化は時間がかかり、反復設計には適していませんでした。
ベアリング軌道輪のFEメッシュをワークフロー内で直接生成できるようになり、プロセスを最初からやり直すことなく形状変更に対応できます。設計変更に合わせてFEメッシュを簡単に更新でき、ベアリング挙動を実用上より現実的に表現できます。モデル設定の高速化、手作業の削減、モデル間の一貫性の向上につながります。
ベアリング軌道輪FEの連続的な変形補間
MASTA 16は、ベアリング軌道輪の変形を表現するための、より高度な手法を搭載しています。不均一な変形や真円でない挙動も含めて表現できます。実際のベアリングは完全な円形ではなく、システム荷重や経時的な変形の影響を受けます。
従来の手法は離散点で挙動を近似するため、部品の回転を適切に捉えることができませんでした。MASTA 16では変形と荷重分布をより正確に表現でき、大規模システムや柔軟な構造物を、これまで以上に高精度にモデル化できます。特に、構造柔軟性がシステムの挙動を左右する用途では重要です。
SKFおよびNSKベアリングカタログの更新
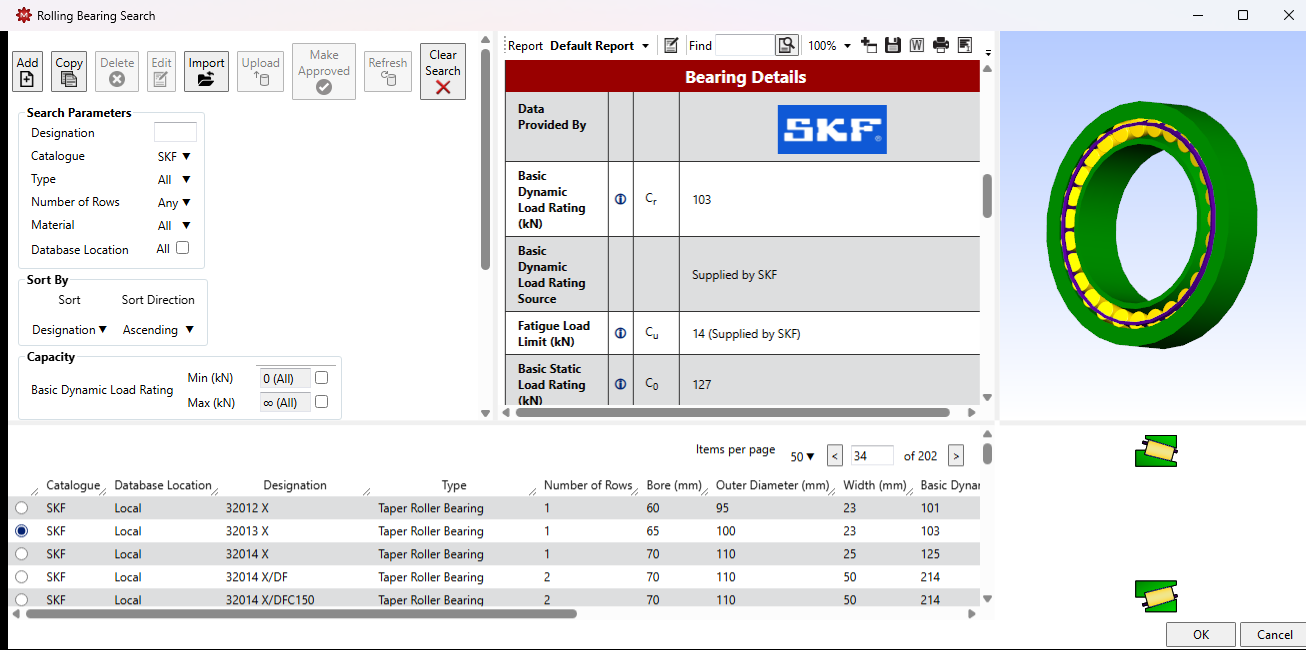
MASTAの各リリースと同様に、MASTA 16では最新のメーカー提供データへ直接アクセスできます。
正確な解析には正確な部品データが不可欠です。更新されたベアリングカタログにより、実際の製品との整合性を維持し、手入力の必要性を減らします。MASTA内から最新のメーカーデータを利用することで、モデル作成を高速化し、結果への信頼性を高め、古い前提条件に依存するリスクを解消します。目立ちにくい改善ですが、MASTA 16のすべての解析結果の信頼性を支える基盤です。
電動モータ機能の拡張
現在の課題は、電動モータをモデル化するだけでなく、システム全体へ効果的に統合し、エンジニアがより速く、より確信を持って作業できるようにすることです。MASTA 16は、機械系と電磁界解析のワークフロー間の障壁を取り除き、解析の現実性を高め、モデル化できる電動モータとシナリオの範囲を拡大します。これにより、開発の早い段階で迅速かつ適切な意思決定が可能になります。
Parametric Study Tool(PST)への電動モータ解析機能の追加
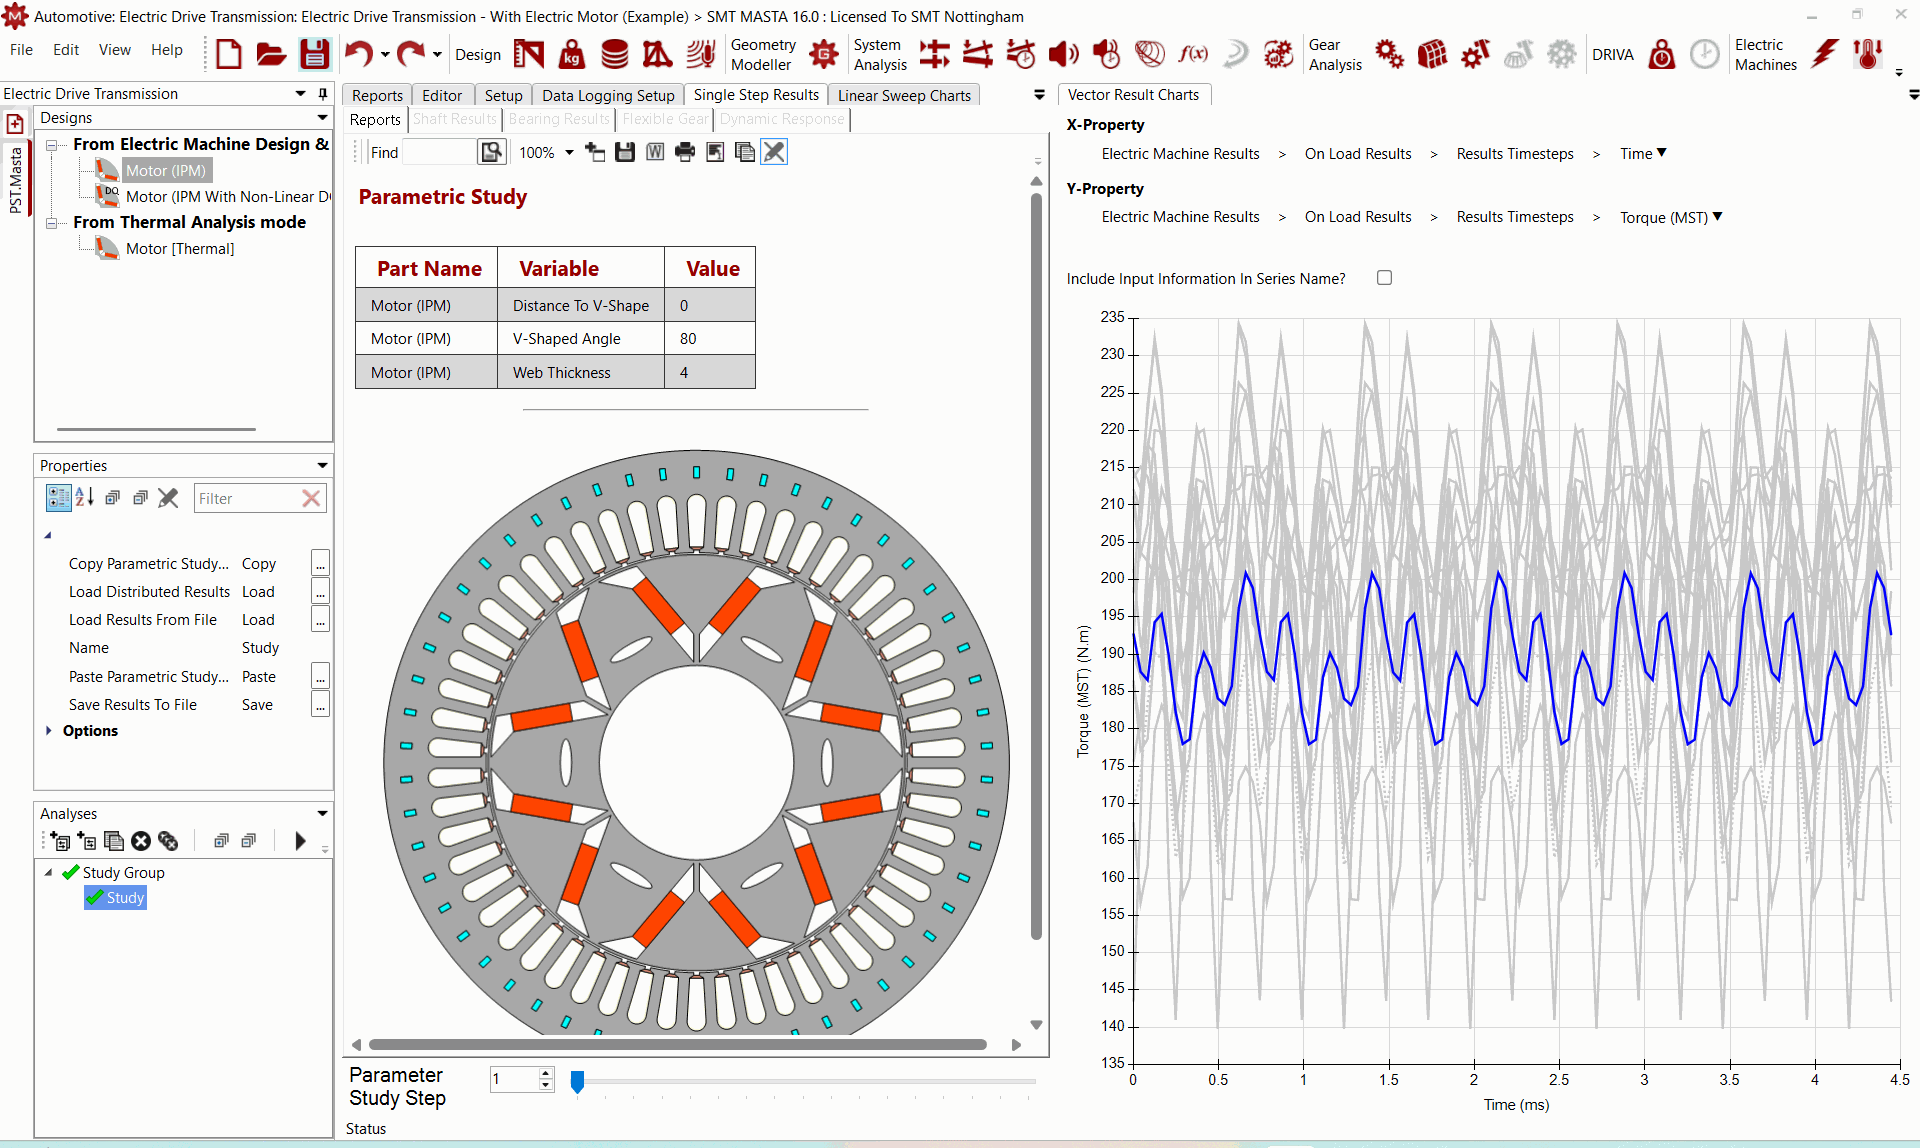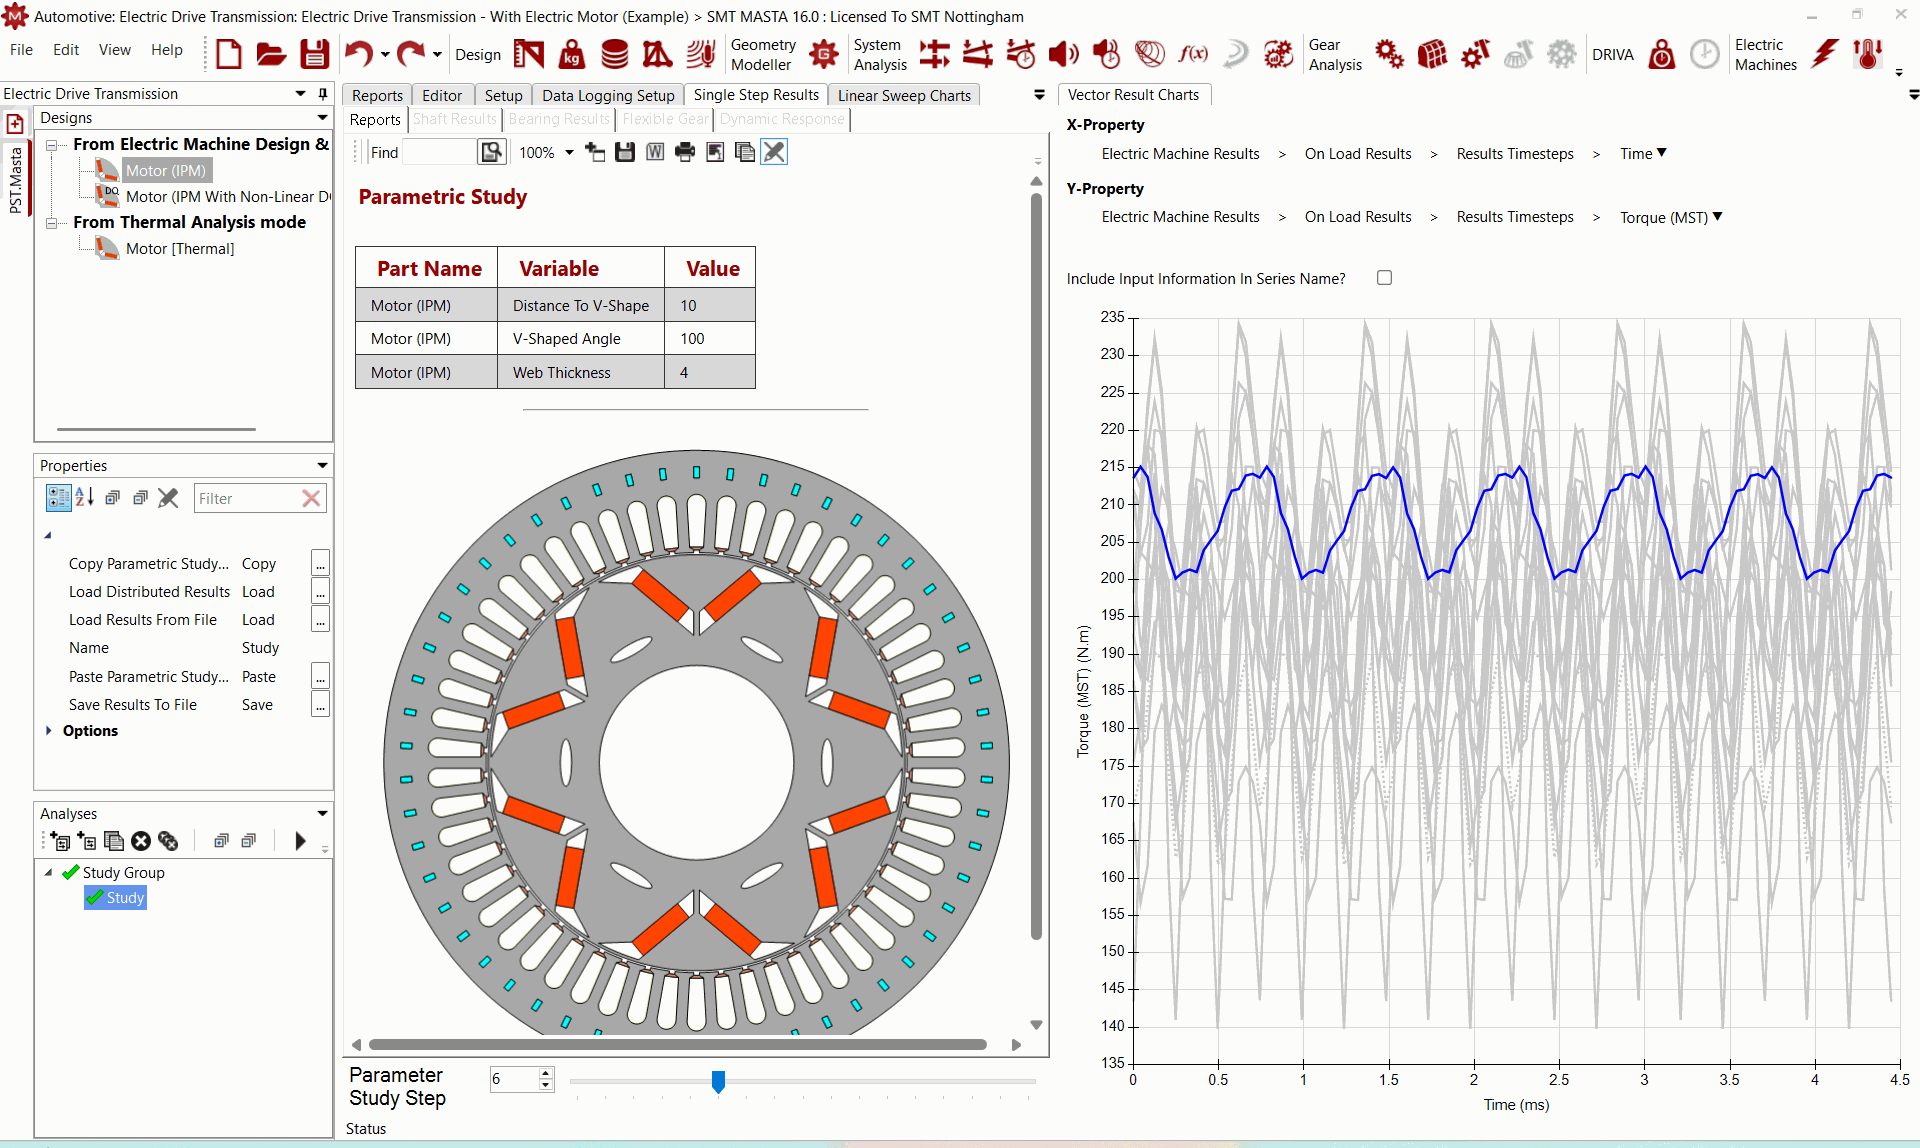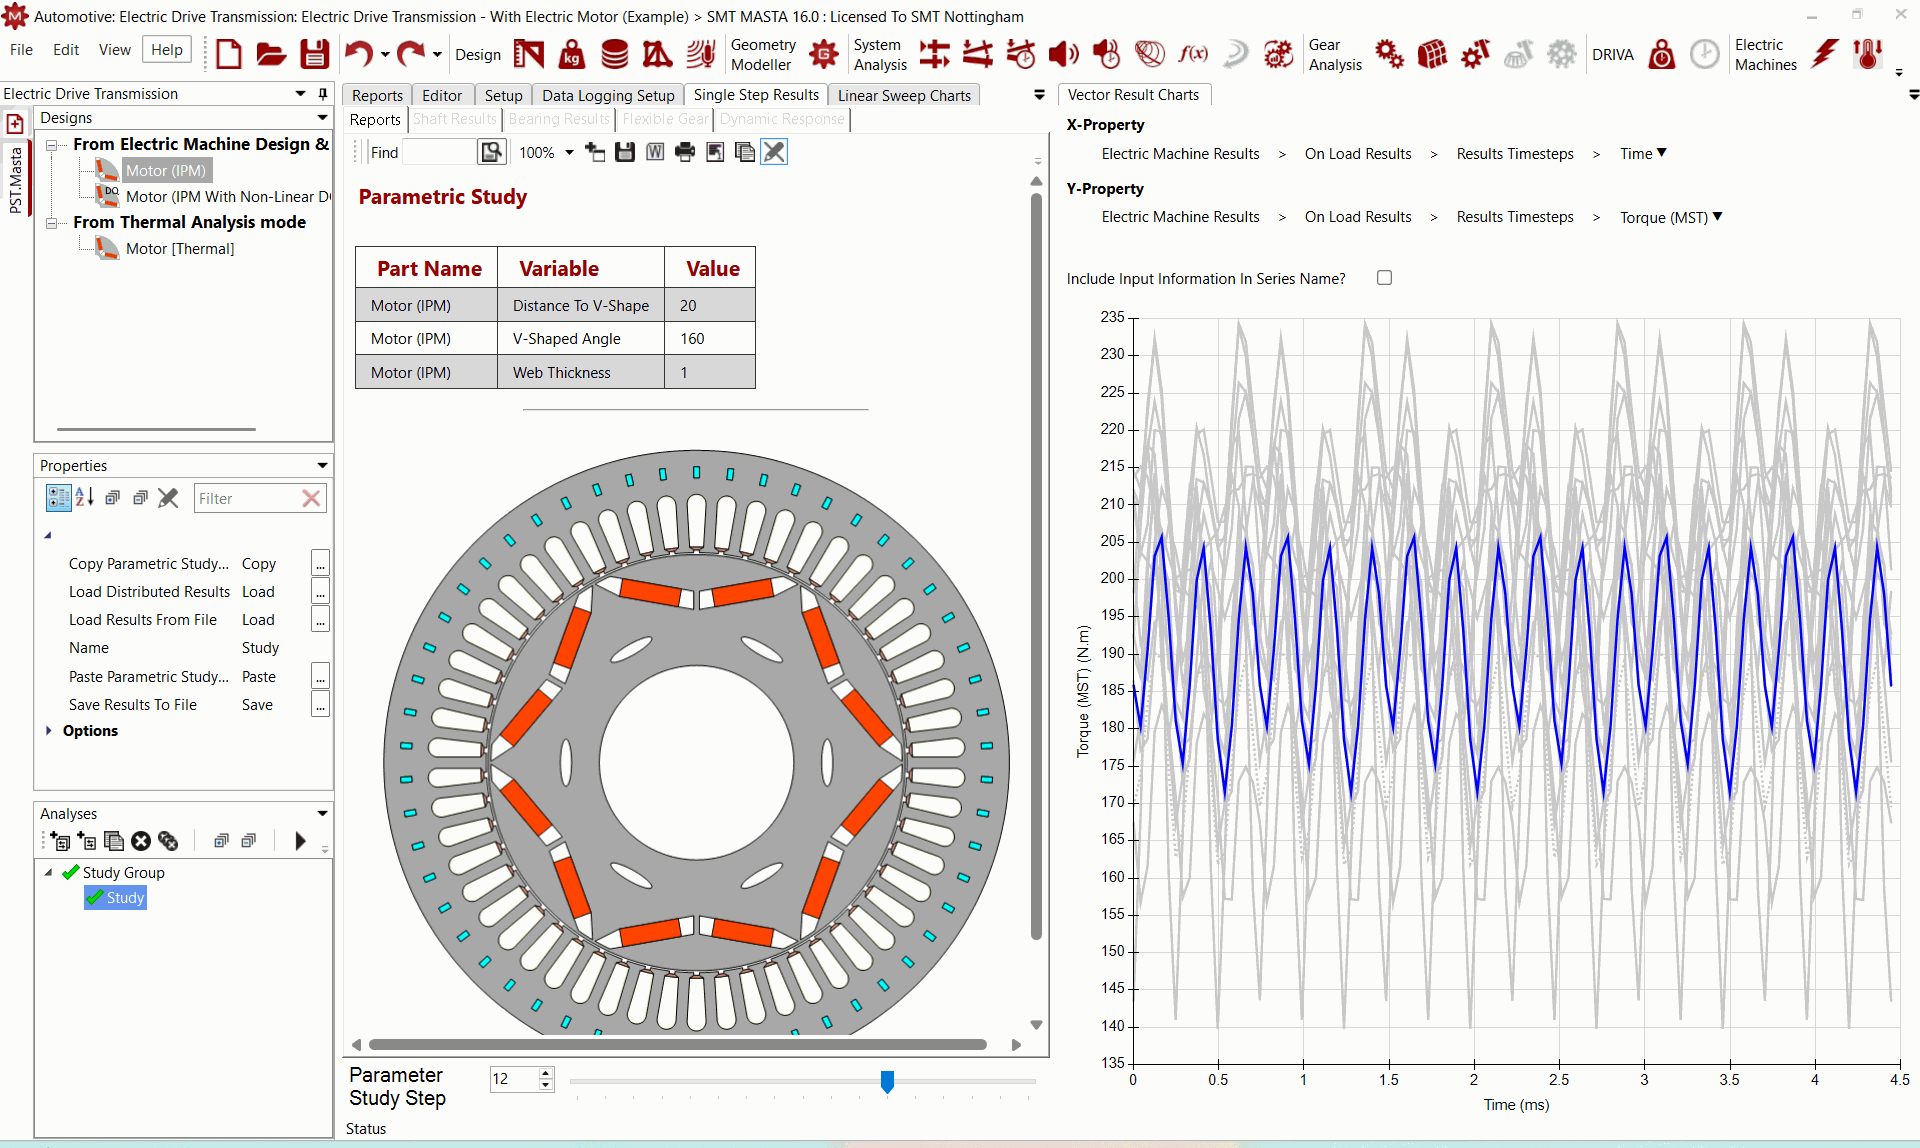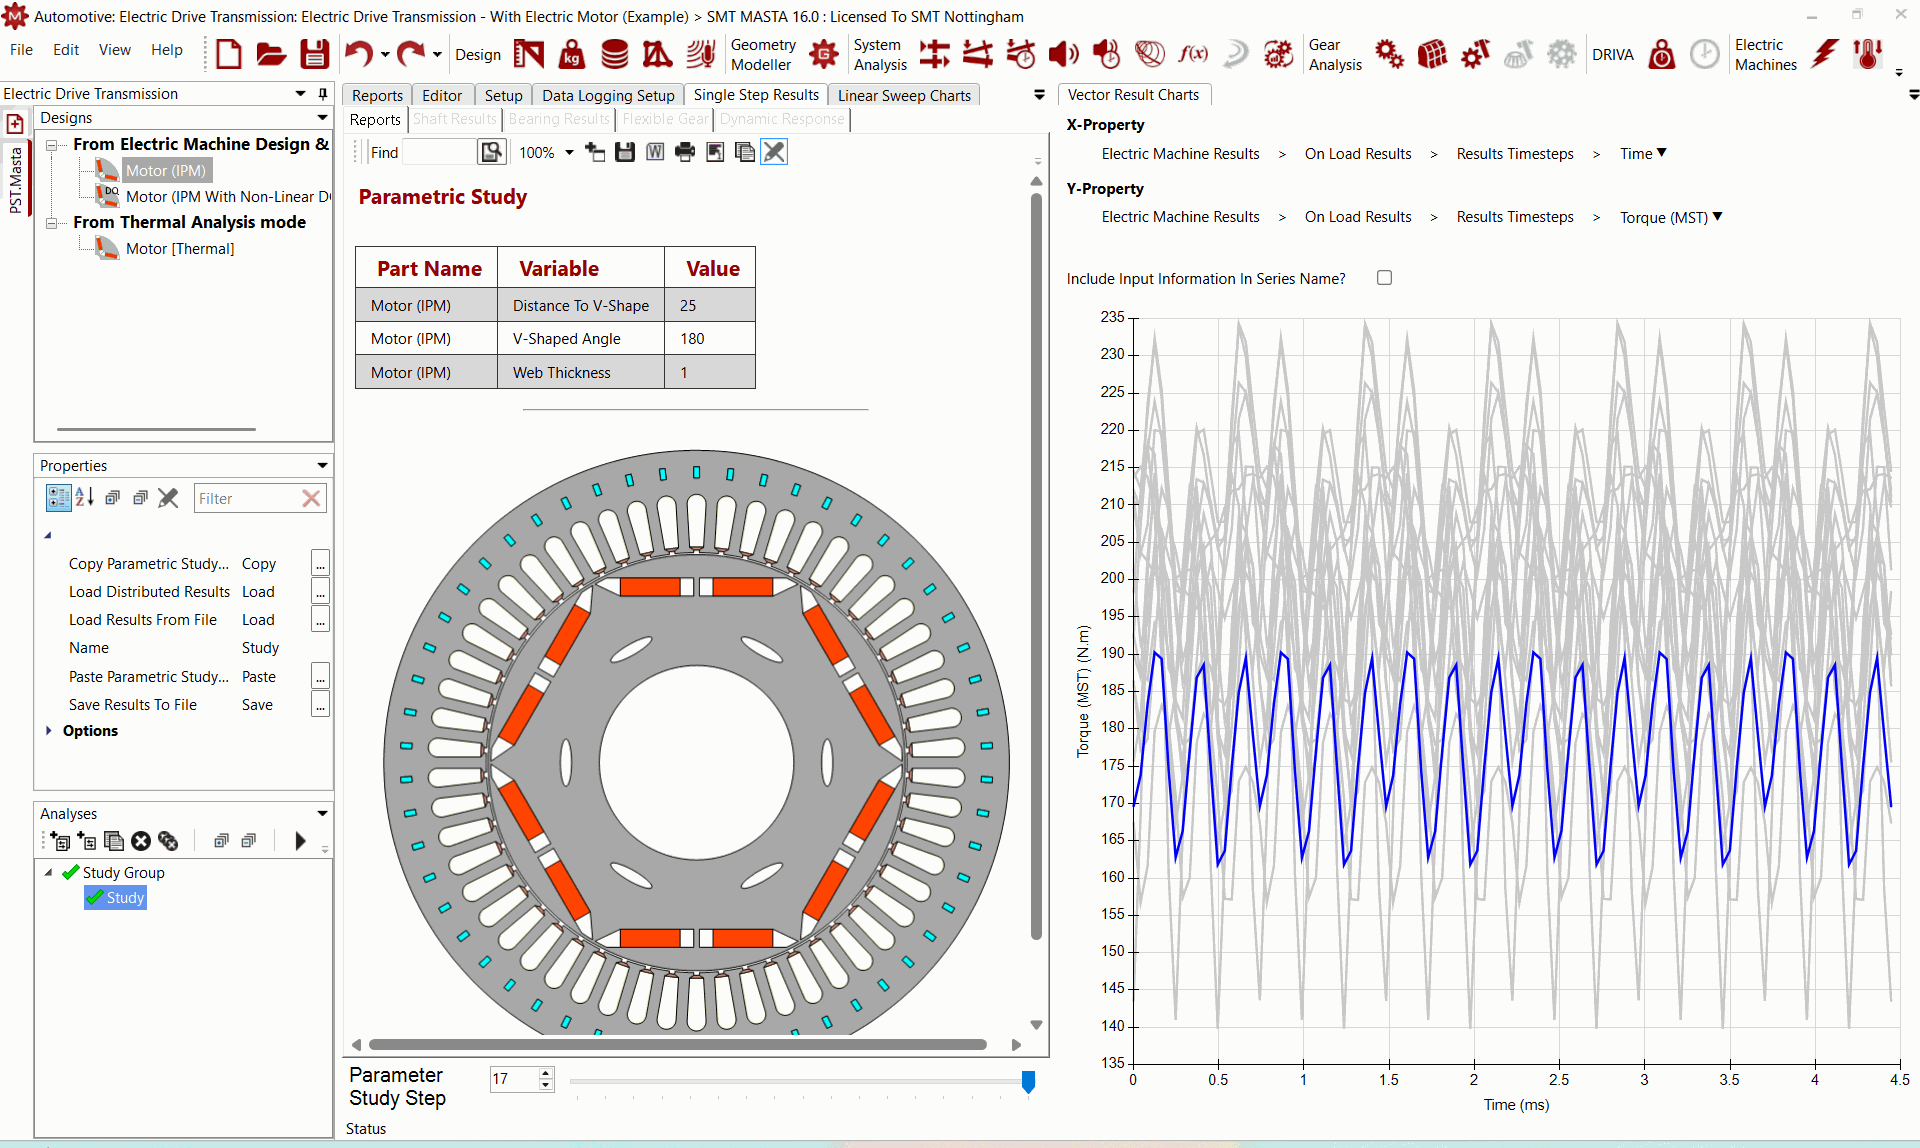
MASTA 16では、Parametric Study Tool(PST)に電動モータ解析機能が追加されました。MASTA内で電動モータの設計検討を直接実行し、入力値を変更して性能への影響を評価できます。
従来、パラメータスタディにはカスタムスクリプトが使われることが多く、複雑さと専門知識が必要でした。MASTA 16では、結果がチャートや出力として自動的に可視化されます。形状、材料、運転条件の変更がトルク、効率、性能に与える影響を迅速に探索できます。コードを書かずに設計を反復し、より速く、情報に基づいた判断を行えます。PSTの電動モータ解析機能はワークフローの障壁を取り除き、高度な検討をより多くのユーザーが利用できるようにします。
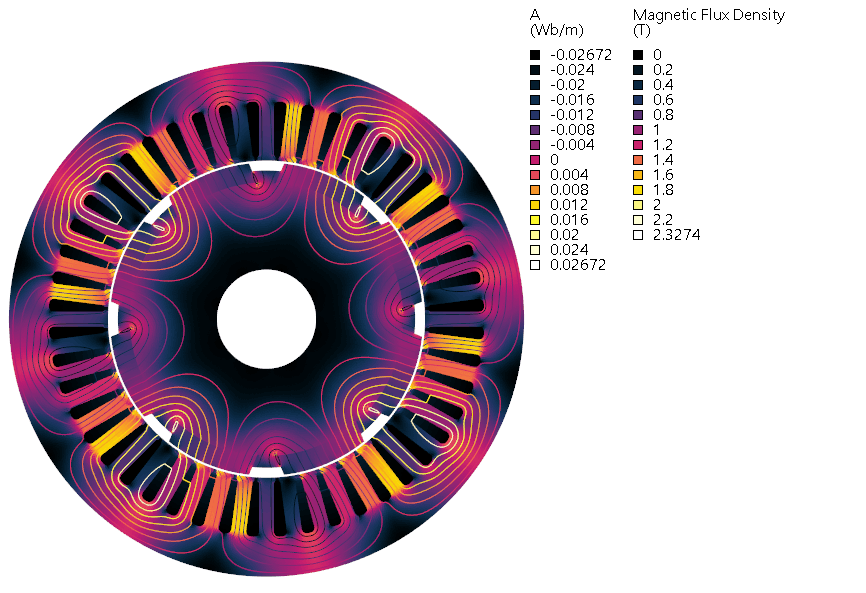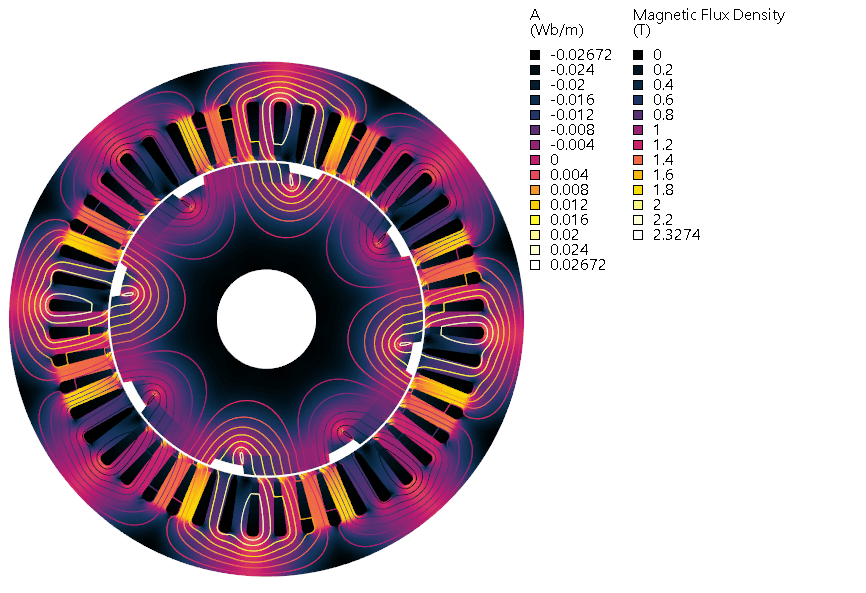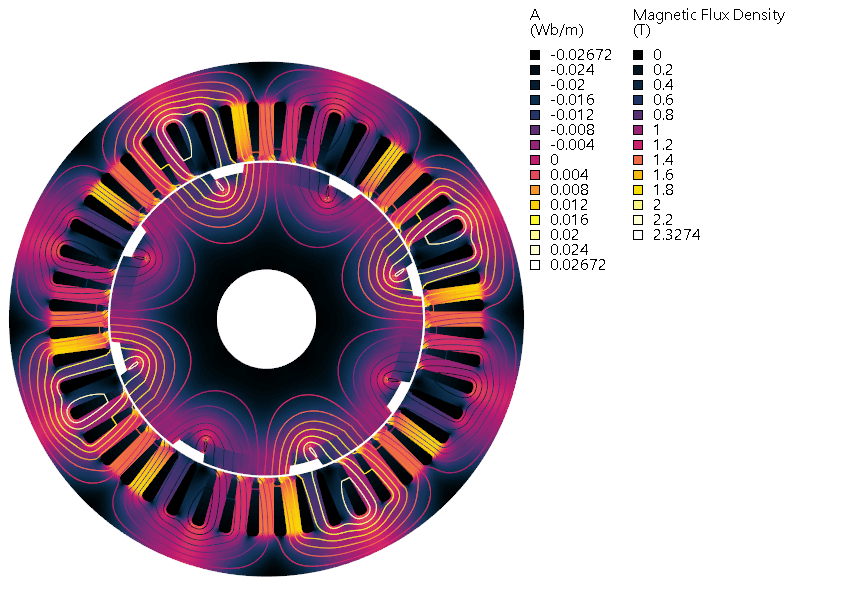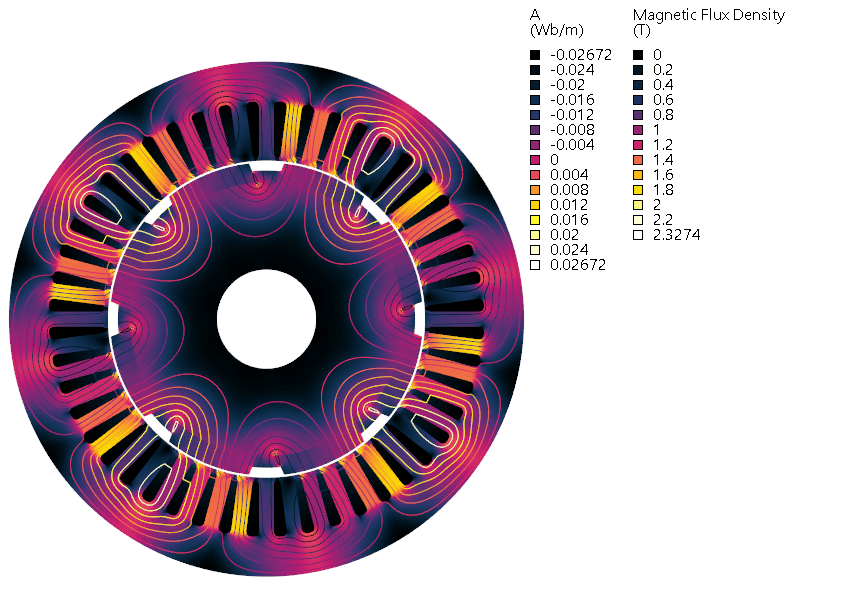
表面永久磁石(SPM)型電動モータへの対応
MASTA 16は、磁石をロータ表面に取り付ける表面永久磁石型電動モータに対応しました。MASTAで解析できる電動モータの範囲が広がり、従来の自動車用途に加えて、高速システム、ロボティクス、航空宇宙などの用途をサポートします。
エンジニアは、単一環境内でより多くの電動モータ形式をモデル化・解析でき、アーキテクチャごとにツールを切り替える必要がなくなります。これは、MASTAの電動モータ機能と長期的なプラットフォーム拡張に向けた重要な一歩です。
減磁解析
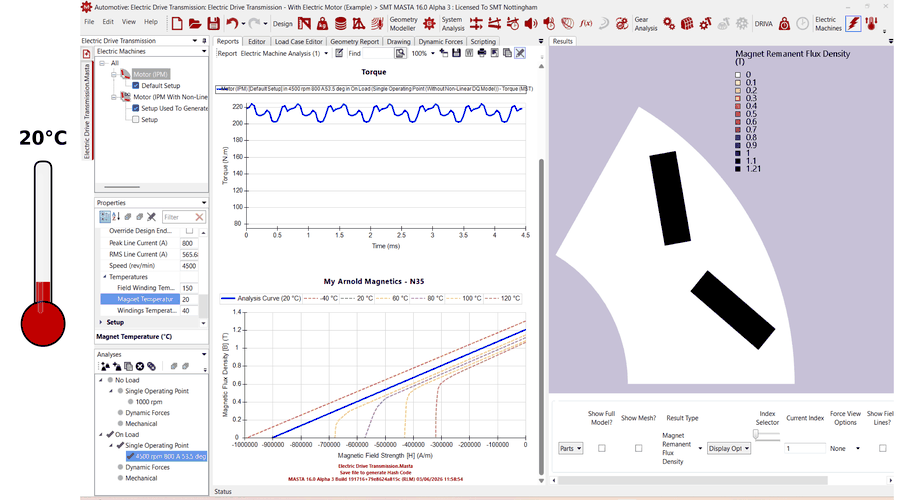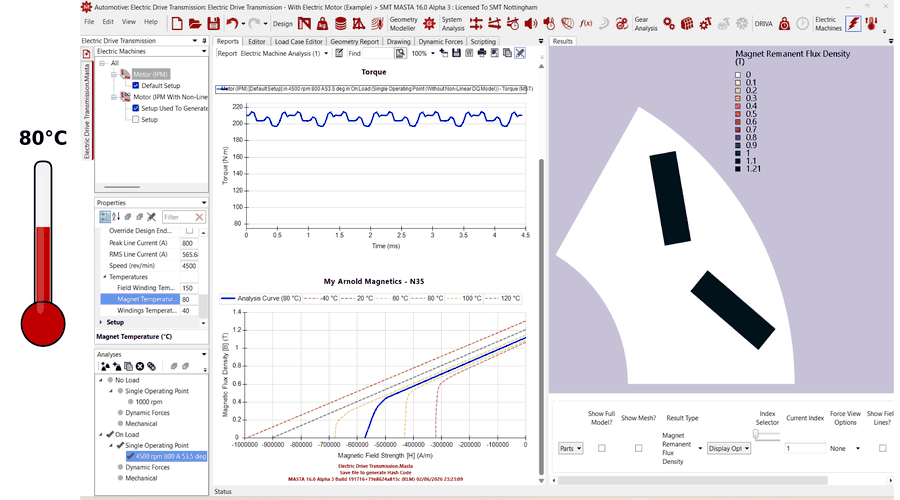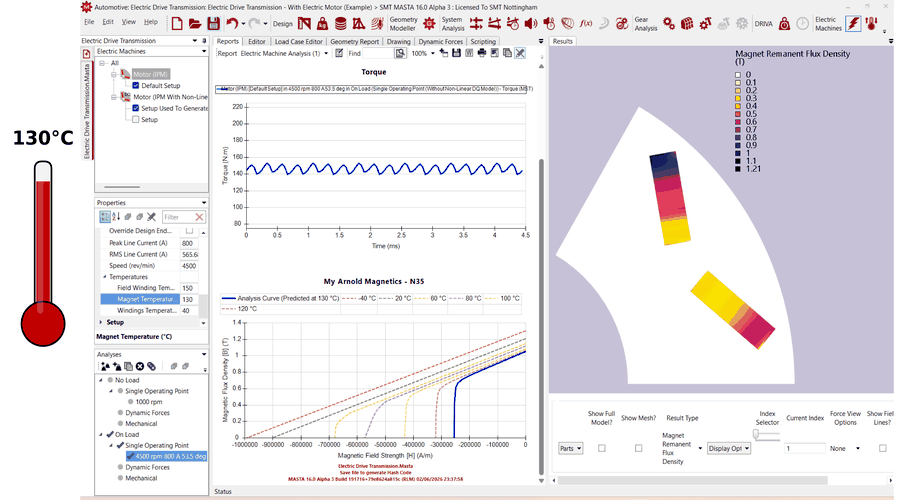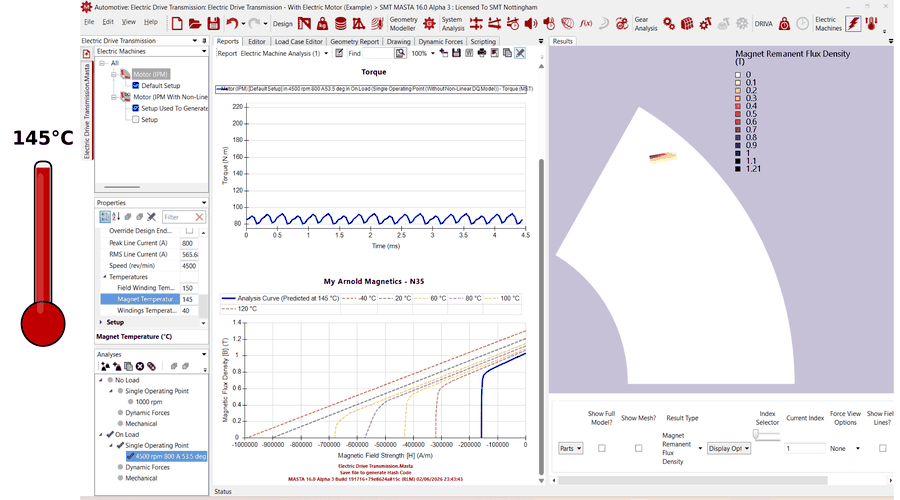
減磁解析により、実際の運転条件下で電動モータ設計が磁力低下のリスクを抱えているかを迅速に評価できます。高温や大電流は時間とともに磁石を弱め、トルク低下や性能不足につながる可能性がありますが、このリスクは容易に評価できない場合があります。MASTA 16では各運転点における減磁のリスクを評価して設計の妥当性を確認できます。運転時に性能目標を満たさない設計を回避し、システム性能不足による高コストな再設計を防ぎます。検証を設計プロセスの早い段階へ移し、下流工程のリスクを減らすとともに、期待するトルクを実現できるという確信を高めます。
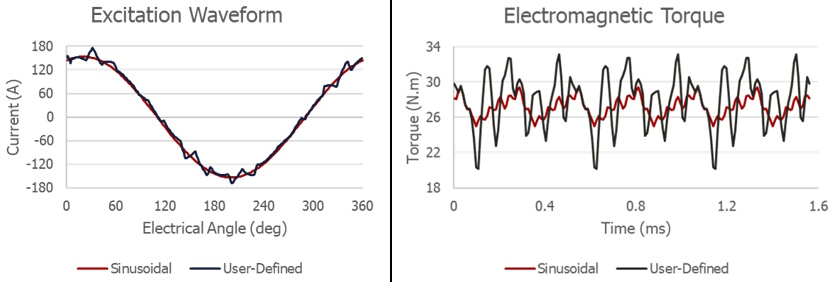
任意電流波形入力(実運転条件による励磁)
MASTA 16では、理想的な正弦波に加えて、実測または解析した電流波形を電動モータ解析の入力として使用できます。実際の電動モータは理想的な波形で駆動されるわけではなく、電流にはインバータ挙動に起因するひずみやリップルが含まれます。MASTA 16では試験データを入力し、実際の運転条件をより正確に表現できます。実運転時の性能予測が改善され、MASTAの高調波解析と組み合わせることで、騒音・振動特性もより高精度に予測できます。